← 全部作品
可视化 / 2026
ABYSS 深海作业指挥
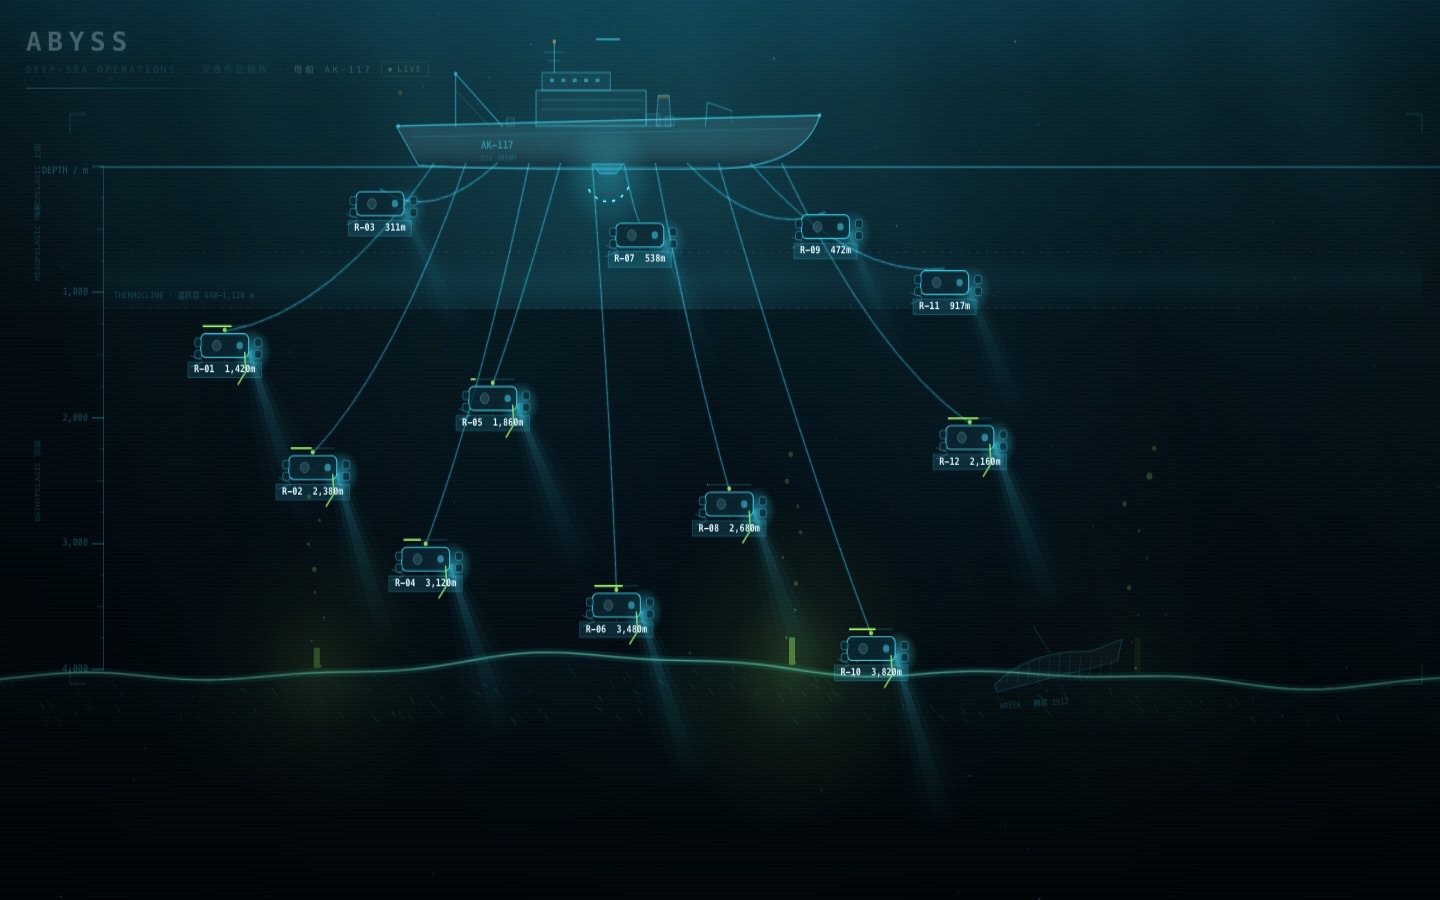
把「智能体调度」的视觉隐喻从圆盘、车间、星环换成 0–4000 米的垂直水柱:母船在顶、海床在底,派单有真实的物理路径。
我解决了什么
-
01
换轴而不是换色:横轴是 12 台 ROV 的站位,纵轴是真实深度刻度。派单变成「光点沿脐带缆从船底滑到 ROV」,采样舱再沿缆上行。
-
02
两层画布:静态层一次性烘焙水体渐变、海床、等深线、噪点、暗角;动态层每帧只画会动的东西。
-
03
神光预烘焙 + 三层软边光锥:9 道光柱烤进半分辨率位图,每帧只 drawImage,比逐帧画多边形便宜得多,边缘还是软的。
-
04
三层时间尺度(900ms 业务步 / 34ms 打字机 / 60fps 场景)分离决策与渲染,暂停或切换不跳变。
-
05
工程细节:DPR 上限 2 + 帧率守卫;把窗口拖到另一块屏幕会重绘(原作漏了这条会糊);尊重 prefers-reduced-motion。
这是「调度大屏」系列的第 5 款主题,方法论致敬 cyberdaddyleo/agent-display,视觉隐喻与全部代码为原创实现。